


सभी उत्पाद
-
डिजिटल इनक्लिनोमीटर सेंसर
-
एनालॉग इनक्लिनोमीटर सेंसर
-
गतिशील इनक्लिनोमीटर
-
वायरलेस इनक्लिनोमीटर
-
इलेक्ट्रॉनिक कम्पास सेंसर
-
मनोवृत्ति और शीर्षक संदर्भ प्रणाली
-
IMU जड़त्वीय मापन इकाई
-
एक्सेलेरोमीटर कंपन सेंसर
-
जीएनएसएस आईएनएस एकीकरण
-
झुकाव स्विच सेंसर
-
फाइबर ऑप्टिकल जाइरोस्कोप
-
जाइरोस्कोप सेंसर चिप
-
एक्सेलेरोमीटर चिप
-
अन्य
व्यक्ति से संपर्क करें :
Zhang
फ़ोन नंबर :
86 18921292620
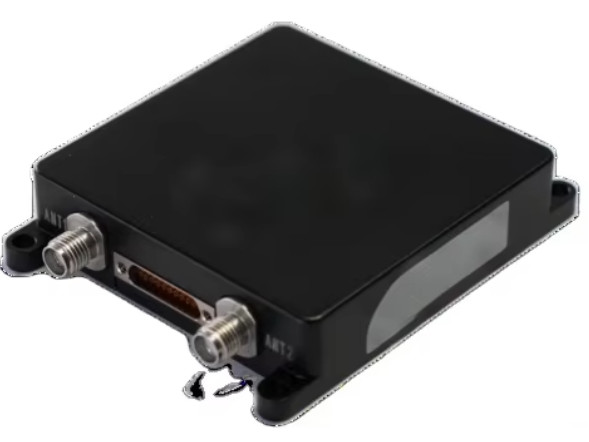
बीडब्ल्यू-6222-उच्च-सटीक-एमईएमएस एकीकृत नेविगेशन प्रणाली
| उत्पत्ति के प्लेस | जियांगसू, चीन |
|---|---|
| ब्रांड नाम | BWSENSING |
| मॉडल संख्या | BW6222 |
| न्यूनतम आदेश मात्रा | 1 पीसी |
| मूल्य | USD 5000-1000 |
| भुगतान शर्तें | टी/टी |
उत्पाद विवरण
| धुरी | 3 अक्षीय जड़त्वीय प्रणाली | गायरोस्कोपेडायनामिक रेंज | ±250°/सेकेंड |
|---|---|---|---|
| जाइरोस्कोप पूर्वाग्रह स्थिरता | 3 °/घंटा (10-सेकंड औसत) | एक्सेलेरोमीटर डायनेमिक रेंज | ± 8 ग्राम |
| परिचालन तापमान | -40 ° C ~+85 ° C | एक्सेलेरोमीटर पूर्वाग्रह स्थिरता | 0.02 मिलीग्राम (10 सेकंड का औसत) |
| इंटरफेस | RS-232, CAN/CAN-FD, PPS, और EVENT |
आप अपनी ज़रूरत के उत्पादों को टिक कर सकते हैं और हमारे साथ संदेश बोर्ड में संचार कर सकते हैं।
| पूर्वाग्रह स्थिरता |
|---|
उत्पाद विवरण
अवलोकन
BW-6222 एक कॉम्पैक्ट, उच्च-सटीकता MEMS मॉड्यूलर नेविगेशन सिस्टम है। यह एक स्व-विकसित उच्च-सटीकता MEMS IMU (जड़त्वीय मापन इकाई) और एक डुअल-एंटीना GNSS मॉड्यूल को एकीकृत करता है, जो जटिल वातावरणों में निरंतर, विश्वसनीय उच्च-सटीकता पोजिशनिंग और नेविगेशन डेटा प्रदान करने के लिए मल्टी-सोर्स Kalman फ़िल्टर फ्यूजन एल्गोरिदम का उपयोग करता है। अनुप्रयोगों में एंटीना संचार, सर्वेक्षण और मानचित्रण, और स्थिरीकरण प्लेटफ़ॉर्म शामिल हैं।
मुख्य विशेषताएं
मल्टी-कॉन्स्टेलेशन सपोर्ट: BeiDou-3 उपग्रहों सहित BDS, GPS, GLONASS, Galileo, और QZSS सिस्टम के साथ संगत
फ़ैक्टरी-कैलिब्रेटेड IMU:
सभी IMU घटकों के लिए तापमान और गतिशील अंशांकन।
अनुकूली संरेखण:
गति या स्थिर अवस्थाओं के लिए स्थिर/गतिशील संरेखण अनुकूलन।
त्रुटि क्षतिपूर्ति:
स्थापना मिसलिग्न्मेंट और व्हील स्पीड रेशियो त्रुटियों के लिए सिस्टम-स्तरीय अंशांकन।
पोजिशनिंग सटीकता:
GNSS सिग्नल हानि के दौरान क्षैतिज स्थिति त्रुटि ≤0.2% × D (तय की गई दूरी)
इंटरफ़ेस:
लचीले एकीकरण के लिए RS-232/422, CAN/CAN-FD, PPS, और EVENT प्रोटोकॉल।
बिजली की आपूर्ति:
औद्योगिक संगतता के लिए 9–36 V DC वाइड-रेंज इनपुट।
कार्यात्मक विनिर्देश
मुख्य कार्य
सिस्टम उच्च-सटीकता GNSS मॉड्यूल (सेंटीमीटर-स्तरीय पोजिशनिंग) को फ़ैक्टरी-कैलिब्रेटेड MEMS IMU डेटा (वैकल्पिक रूप से ओडोमीटर और स्टीयरिंग इनपुट के साथ संवर्धित) के साथ जोड़ता है। उन्नत एल्गोरिदम (मल्टी-सोर्स Kalman फ़िल्टरिंग, डेटा स्रोत सत्यापन, और त्रुटि क्षतिपूर्ति) चुनौतीपूर्ण वातावरणों (जैसे, शहरी घाटियाँ, सुरंगें) में निरंतर सटीकता सुनिश्चित करते हैं।
मुख्य प्रदर्शन मेट्रिक्स
डेटा अपडेट दरें
- GNSS समाधान: 20 हर्ट्ज
- नेविगेशन समाधान: 200 हर्ट्ज
- रॉ GNSS डेटा: 10 हर्ट्ज
- रॉ IMU डेटा: 200 हर्ट्ज
तकनीकी लाभ
मिनिएचराइज़्ड डिज़ाइन: रोबोटिक्स और पोर्टेबल सिस्टम के लिए अनुकूलित कॉम्पैक्ट आयाम
डुअल GNSS एंटीना सपोर्ट: रियल-टाइम काइनेमेटिक (RTK) सुधारों के साथ बढ़ी हुई पोजिशनिंग विश्वसनीयता।
उच्च औद्योगिक मजबूती: -40°C से +85°C तक संचालित होता है और शॉक/कंपन का सामना करता है (उद्योग मानकों के अनुसार परीक्षण किया गया)
अनुप्रयोग
एंटीना संचार: ग्राउंड टर्मिनलों के लिए स्थिर प्लेटफ़ॉर्म।
स्वायत्त वाहन: GNSS-अस्वीकृत क्षेत्रों में सब-मीटर पोजिशनिंग।
सर्वेक्षण और मानचित्रण: उच्च-सटीकता प्रक्षेपवक्र ट्रैकिंग।
औद्योगिक मशीनरी: भारी उपकरणों के लिए गति नियंत्रण।
अनुशंसित उत्पाद
